원운경
팀장
로봇팔이 어디든 갈 수 있다면. DN Robotics가 시작된 이야기입니다.
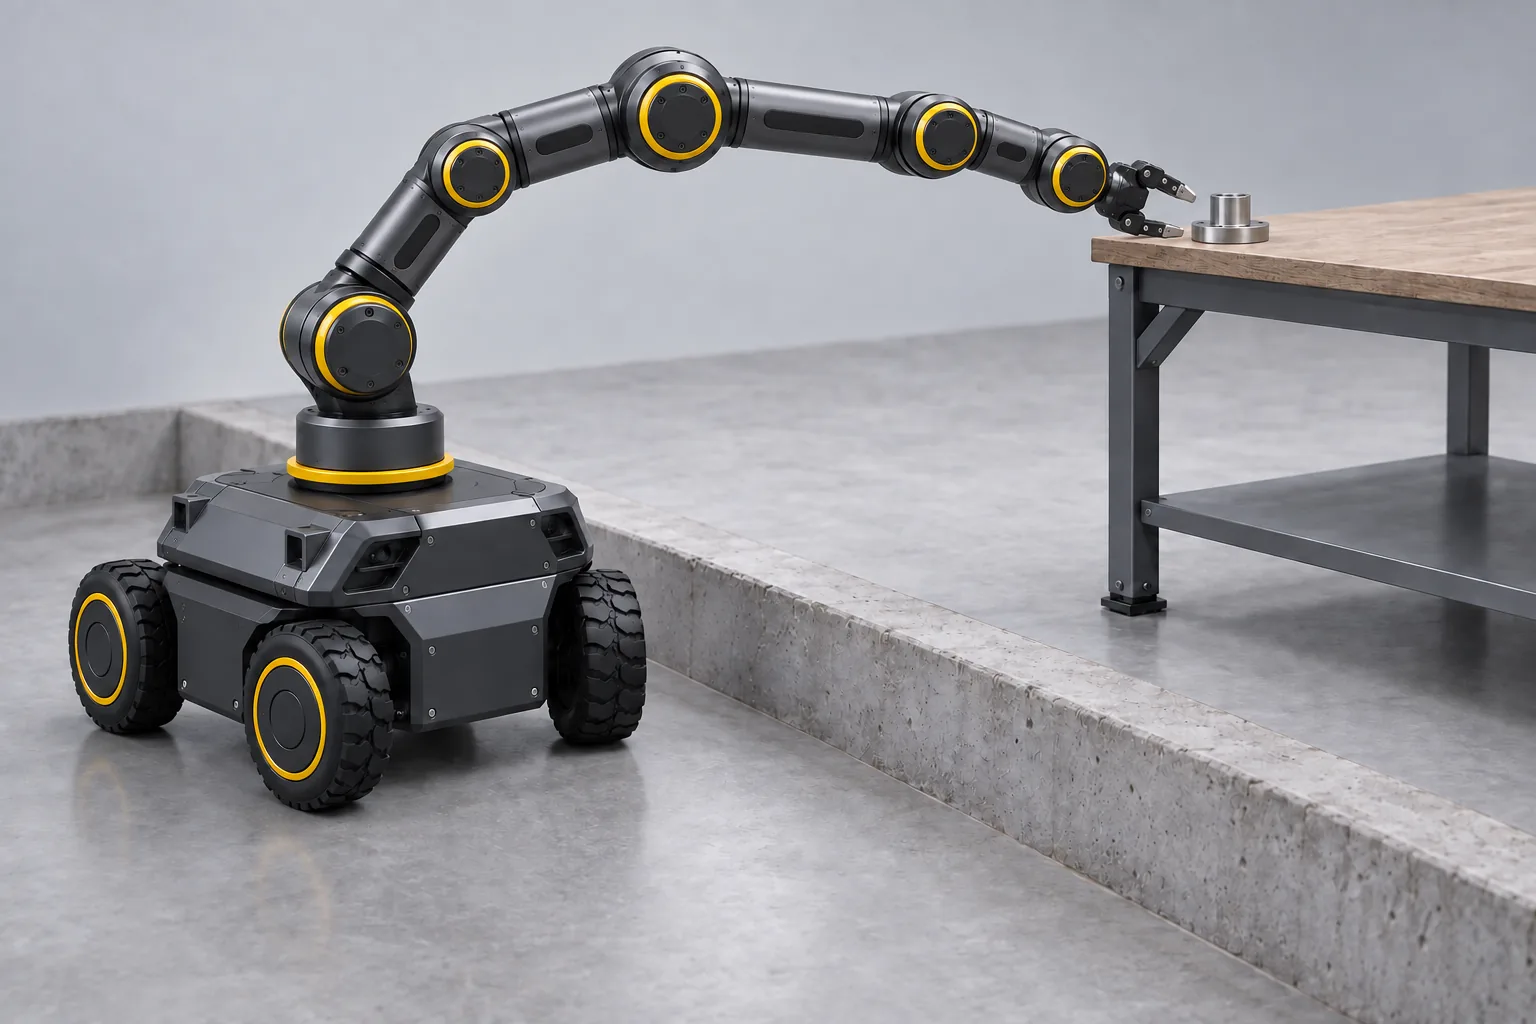
한양대학교 ERICA 로봇공학과에서 로봇을 공부하던 학생 네 명이 같은 벽에 부딪혔습니다. 로봇팔 자체는 충분히 정교했습니다. 그런데 그 팔을 다른 곳으로 옮기려 하면 언제나 바닥이 문제였습니다.
문턱 하나, 케이블 트레이 하나, 좁은 통로 하나에 이동 플랫폼이 멈추면 그 위에 실린 로봇팔도 함께 멈췄습니다. 팔이 할 수 있는 일은 많은데, 팔이 갈 수 있는 곳은 바닥이 정하고 있었습니다.
로봇팔이 바닥의 제약에 묶여 있다는 답답함. DN Robotics는 거기서 시작했습니다.
우리는 질문을 바꿨습니다. 로봇팔은 왜 늘 한 자리에 고정되어 있거나, 바퀴 달린 플랫폼에 실려서만 움직여야 할까.
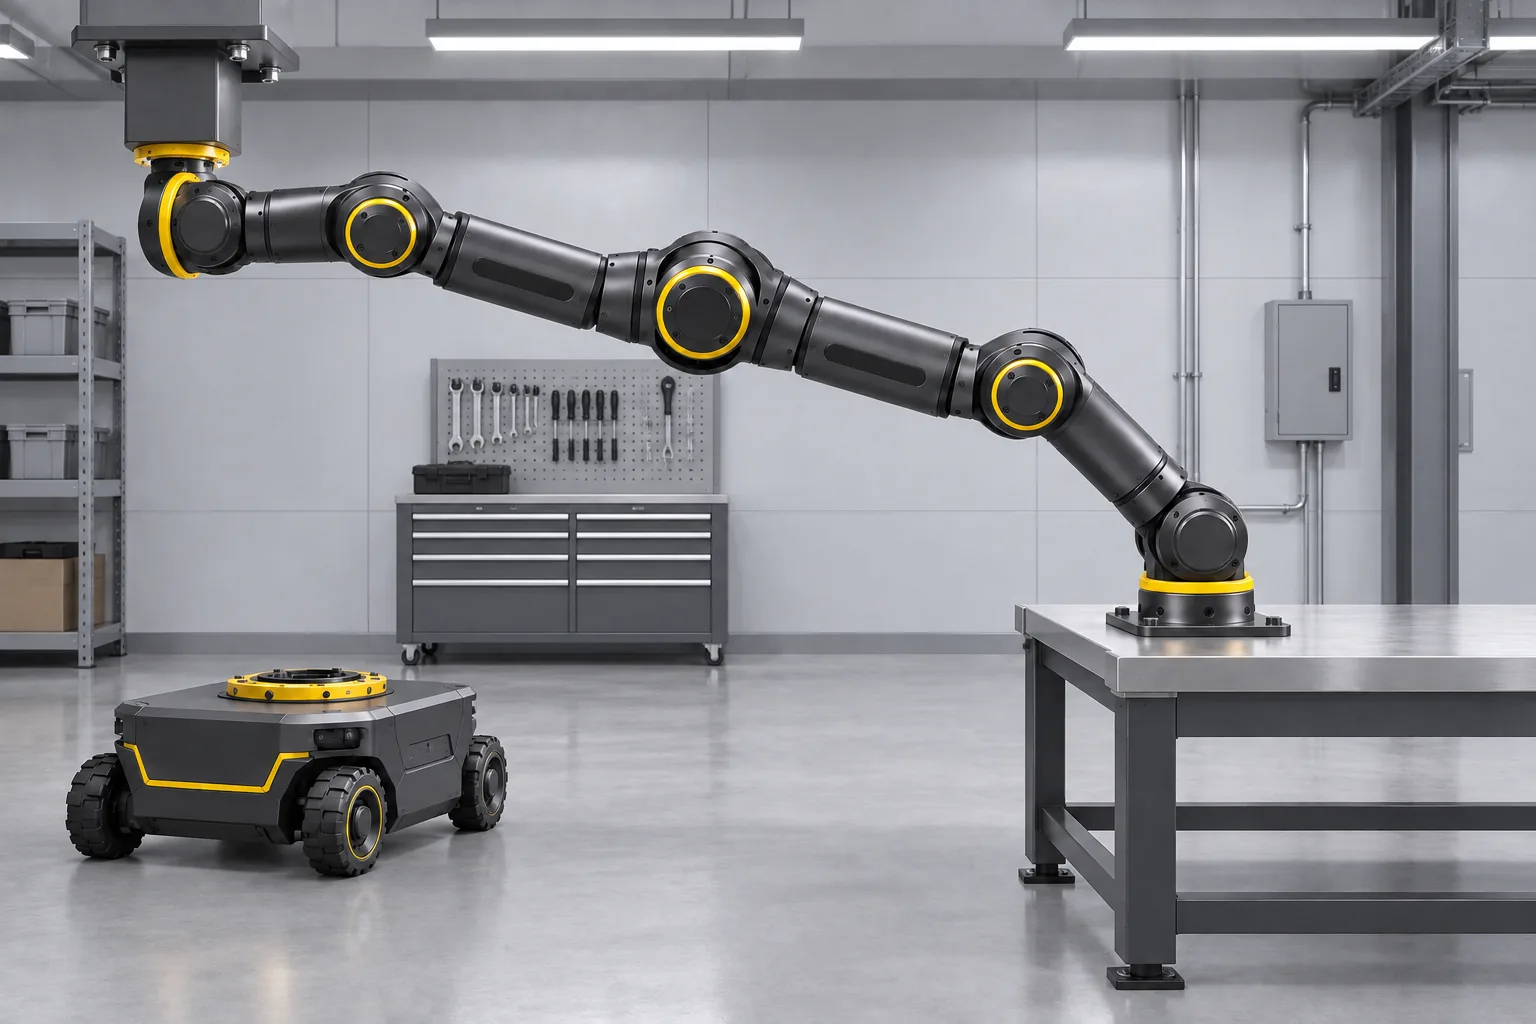
실마리는 우주에 있었습니다. 국제우주정거장의 로봇팔 Canadarm2는 바닥이 없는 곳에서 일합니다. 양쪽 끝이 똑같이 생긴 팔이 정거장 곳곳의 고정점을 번갈아 붙잡으며, 자벌레처럼 스스로 자리를 옮깁니다.
지상의 로봇팔도 그렇게 움직이면 되지 않을까. 팔 양쪽 끝에 같은 도킹 인터페이스를 달고, 천장·벽·바닥·작업대·AMR·4족 로봇에 같은 규격의 포트를 두면, 팔은 포트를 옮겨 잡으며 어디든 갈 수 있습니다. 바닥이 막혀도 다른 포트를 붙잡으면 됩니다.
팔은 충분했다. 문제는 발이었다.
더 좋은 팔을 만드는 대신, 팔이 딛고 설 곳을 바꾸기로 했습니다. 이 한 문장이 지금 우리가 만드는 모든 것의 출발점입니다.
DN은 도킹(Docking)과 엔드 이펙터(eNd effector)에서 따온 이름입니다.
팔의 끝이 포트를 붙잡아 몸을 고정하는 방식입니다. 도킹한 끝은 팔이 딛고 서는 발이 됩니다.
로봇팔 끝에서 실제로 일을 하는 손입니다. 작업에 맞는 공구로 바꿔 끼워 일합니다.
우리 로봇팔의 끝은 포트에 도킹해 몸을 지탱하는 발이 되기도 하고, 공구를 바꿔 끼워 일하는 손이 되기도 합니다. 발과 손, 두 역할을 하나의 끝에 담겠다는 생각을 이름에 담았습니다.
한양대학교 ERICA 교내 창업대회에서 도킹형 매니퓰레이터 아이디어로 수상했습니다.
1차 심사를 통과하고 다음 단계를 준비하고 있습니다.
로봇을 들이기 위해 일하는 공간을 뜯어고치는 대신, 포트 몇 개만으로 어떤 현장에든 로봇이 들어갈 수 있게 만드는 것. 그것이 우리의 목표입니다.
표준 도킹포트가 공장과 연구실, 좁은 설비 공간 곳곳에 놓이고, 한 대의 로봇팔이 그 사이를 오가며 일하는 날을 만들어 가겠습니다.
한양대학교 ERICA 로봇공학과에서 로봇을 공부하는 네 명이 함께 만들고 있습니다.
팀장
소프트웨어
소프트웨어
하드웨어